快一步,才握得住
120 Hz 全局回报率
以全球领先的 120 Hz 光电触觉回报率,持续捕捉接触过程中的快速变化。更及时的触觉反馈,让机器人在抓取、调整与精细操作中更快响应,把每一次接触转化为连续、可用的控制信息。
概览
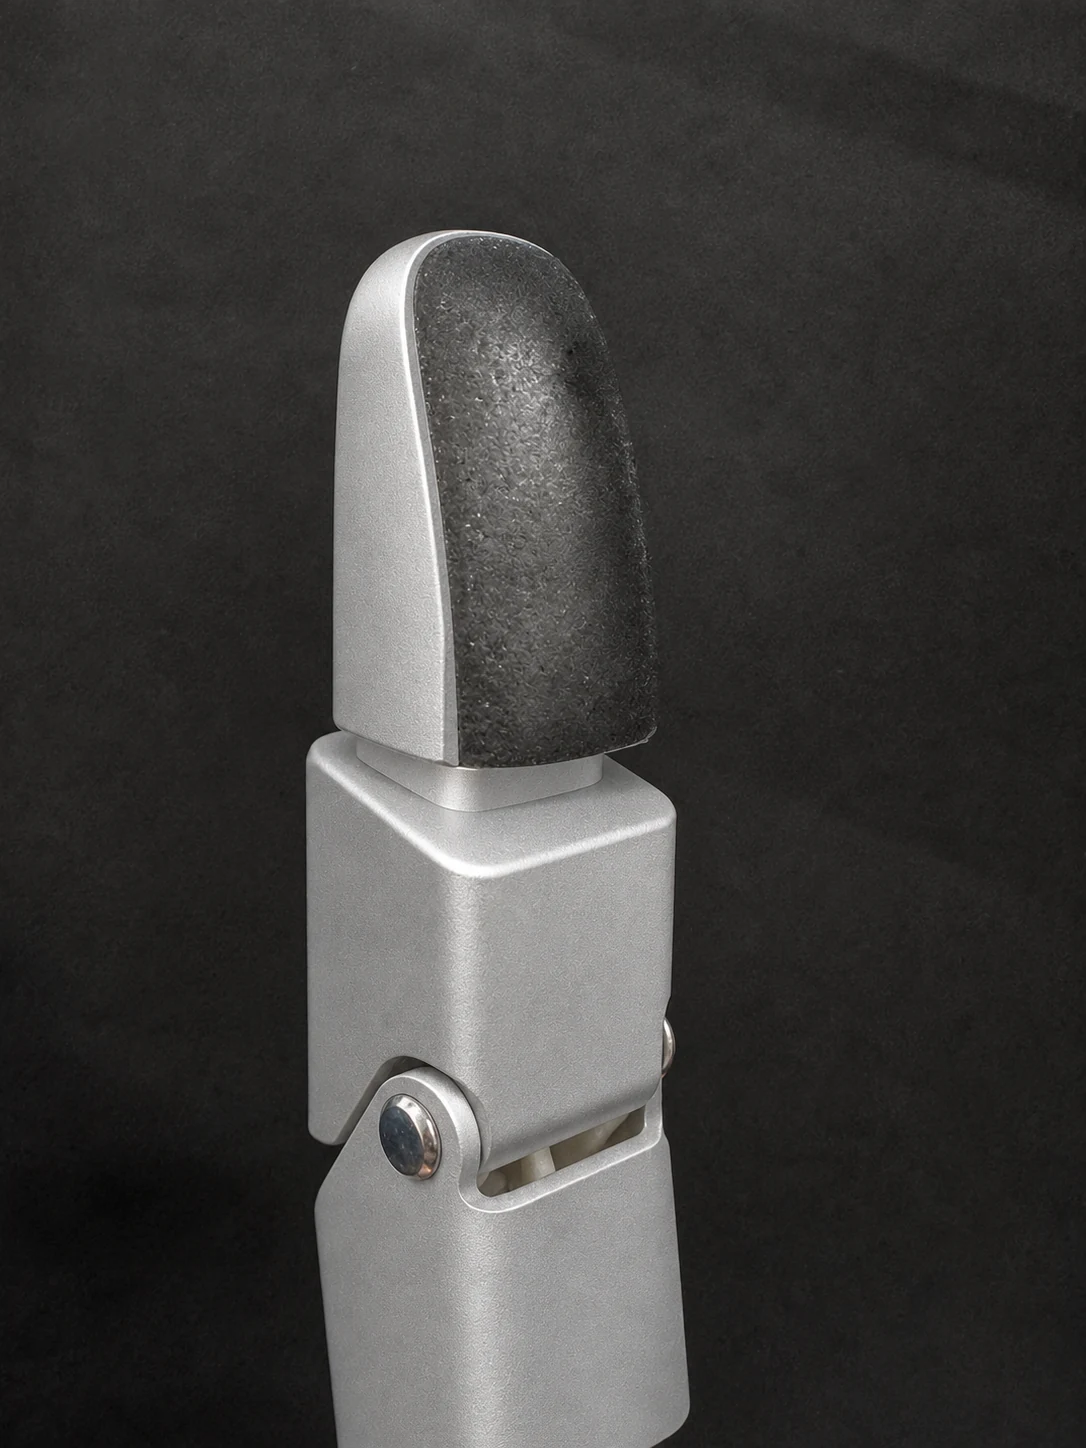
受生物触觉启发,TacTip 通过内置光电传感器观测柔性皮肤内部标记点的形变。由此产生的触觉信号在形式上是视觉的,但揭示的却是深层的物理接触信息。
核心亮点
快一步,才握得住
以全球领先的 120 Hz 光电触觉回报率,持续捕捉接触过程中的快速变化。更及时的触觉反馈,让机器人在抓取、调整与精细操作中更快响应,把每一次接触转化为连续、可用的控制信息。
细微到风,也能感知
微风带来的微弱扰动,也能成为清晰可用的触觉线索。TacTip 捕捉接触中的细微震动与动态变化,让机器人更早发现轻触与状态转变,在柔性物体、精密部件和脆弱目标的操作中掌握更细腻的分寸。
让模型看见更多维度
从接触形态到力学变化,多模态输出为模型提供更丰富的理解入口。通过多模态数据接口,把触觉信息接入感知、学习与控制链路,让同一次接触服务于不同任务,为具身智能打开更多可能。
在失手之前,读懂滑移
作为少数能够感知滑移的光电触觉传感器,TacTip 将接触表面的相对运动转化为操作线索。机器人得以及时识别抓握状态、调整操作策略,在移动、转向与多指协作中更稳地掌控物体。
少一轮校准,多一分协同
无需对每一颗传感器进行单独校准,解决批量使用中的输出不一致问题。让同一套感知与控制方案更顺畅地连接多颗指尖,减少重复调试,把多指集成从逐个适配推进到协同工作。
经得起反复接触
经过实验室长时间使用检验,TacTip 具备数十万次接触寿命。面对反复抓握、连续实验与高频交互,稳定的耐用表现让团队更专注于任务本身,也让触觉能力持续服务于研究与机器人应用。
把细节,落在微米之间
独特的感知原理结合计算方法,实现微米级触摸定位。把细小接触的位置变化转化为可用的空间信息,让机器人在精密对准、接触引导与细节探索中看清落点,为更精细的操作提供依据。
每一处接触,都有信息
以领先竞品的多点触摸感知能力,同时读懂多个接触位置的变化。面向多指抓握与复杂接触任务,让模型获得更完整的接触图景,帮助机器人理解物体如何被支撑、约束与操控。
我们的产品家族
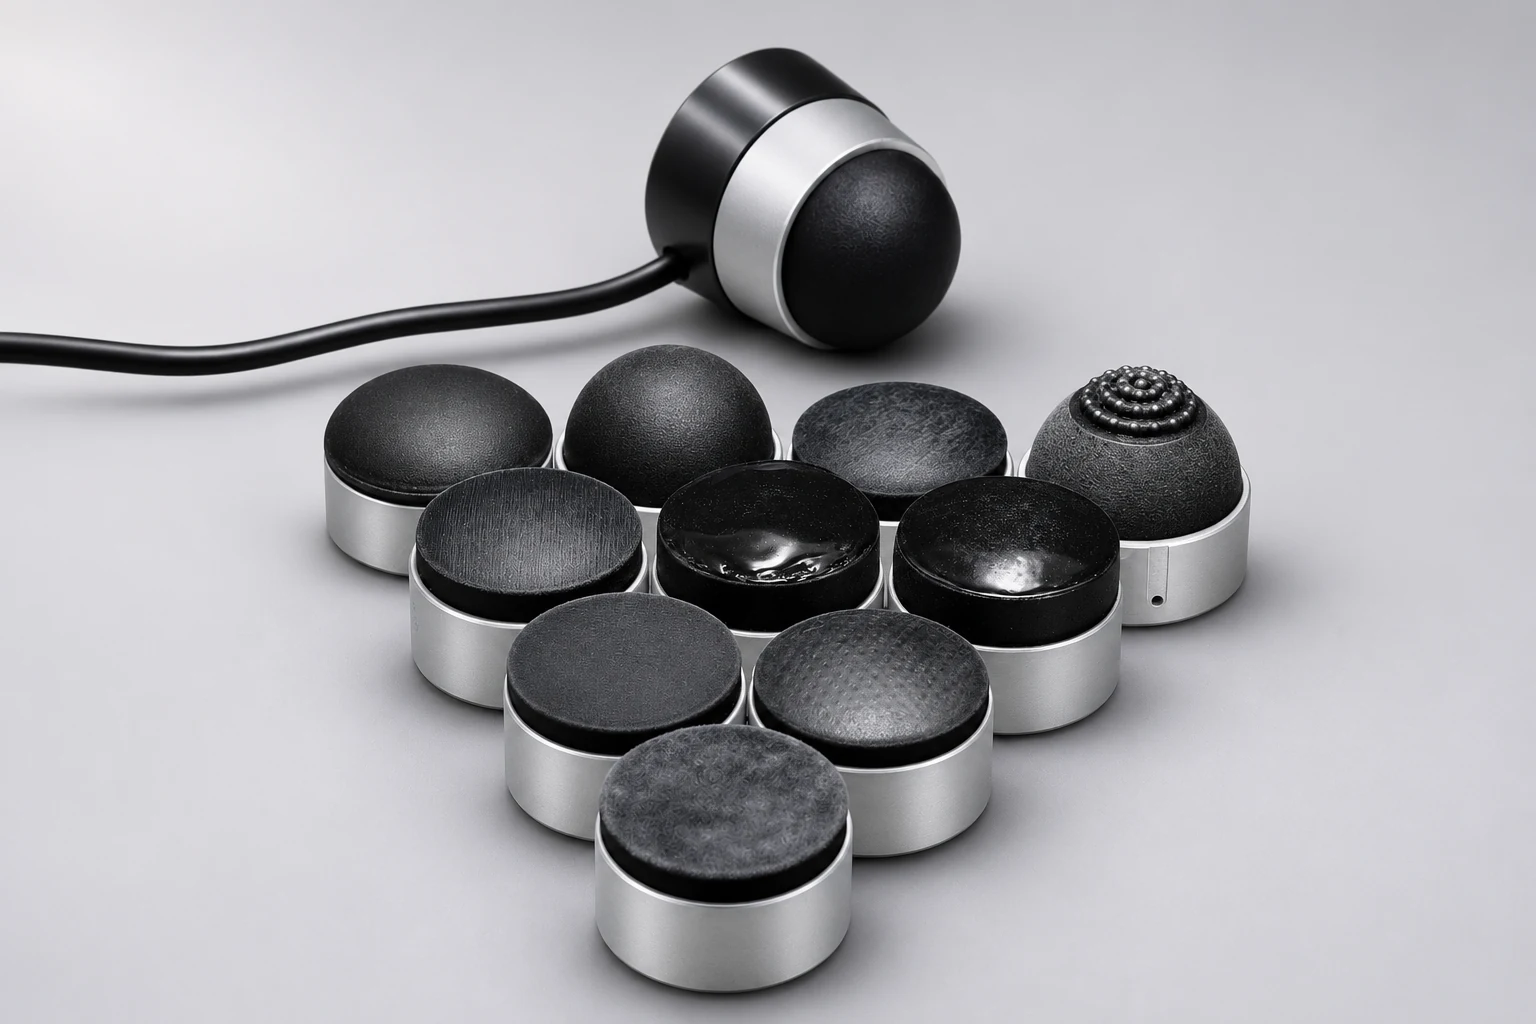
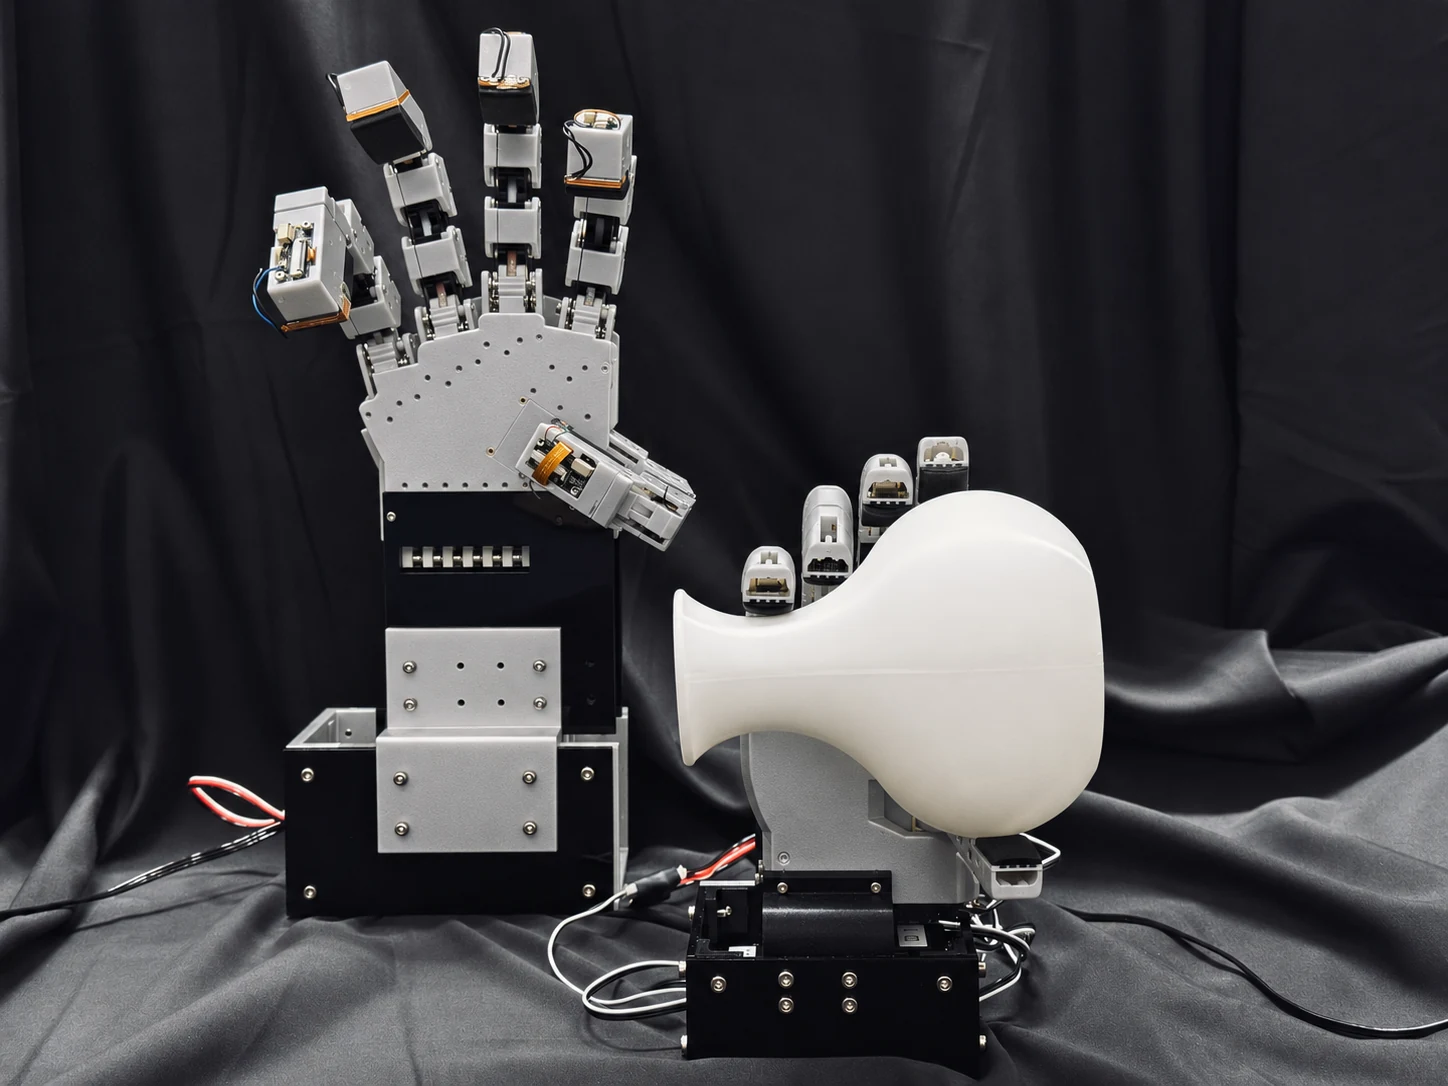
光电触觉指尖、可配置科研套件与触觉灵巧手,把接触感知、实验验证和机器人集成连接起来。
应用场景
夹爪可以根据接触变化调整握力,机器人指尖也可以沿零件边缘探索轮廓。
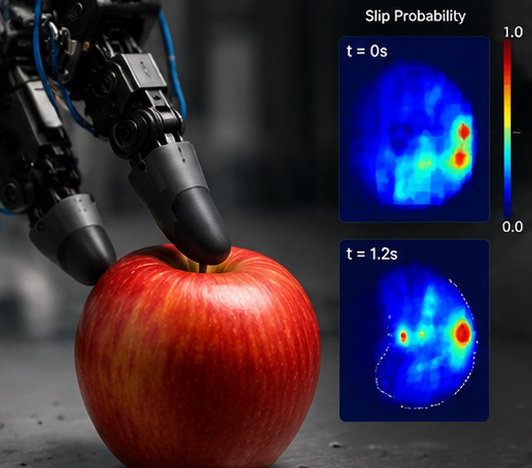
切向接触变化可提示初始滑移,为夹爪调整抓握提供反馈。
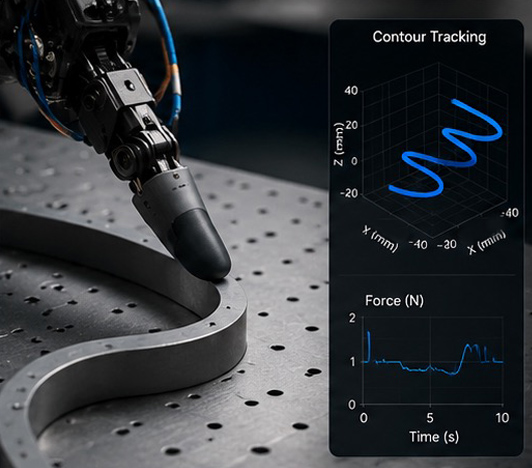
闭环触觉伺服沿未知边缘与表面行进——检测与装配任务的基础能力。
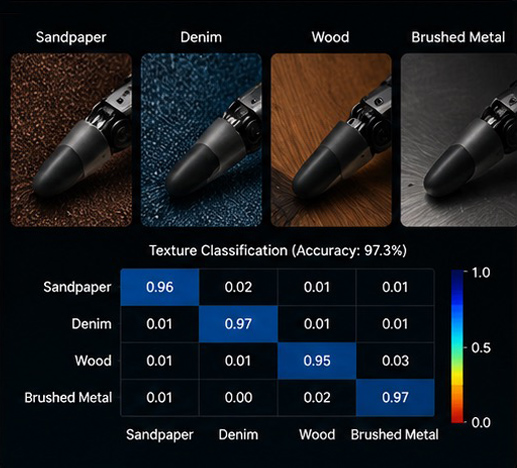
动态针阵列签名可分辨视觉难以分辨的细微表面纹理。
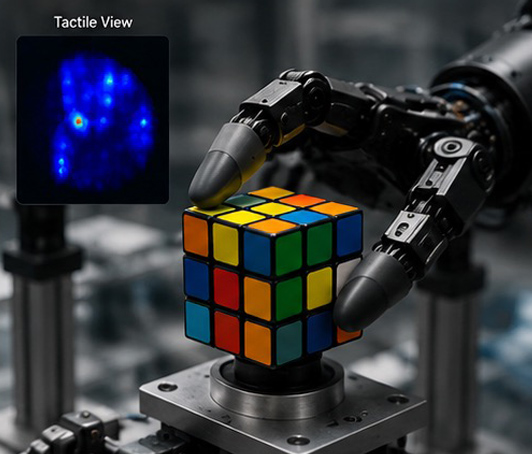
触觉反馈支持在手内滚动、滑动与重定向物体——无需视觉。
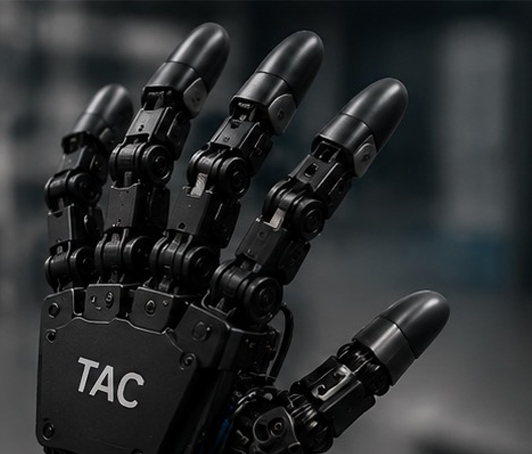
指尖形态将高分辨率触觉带入多指手与人形机器人平台。
研究故事
TacTip 在触觉力学与计算感知之间架起桥梁。标记点运动可以被追踪、转化为触觉描述子,并集成到下游模型中,用于接触解释、操作规划与自适应控制。
捕捉稠密的局部形变模式,提供远比稀疏二值触觉信号更丰富的接触解读。
仿生形态支持更安全的物理交互,并更好地贴合物体表面。
同时适配经典视觉管线与现代学习工作流,从跟踪推理到基础模型驱动的机器人。
紧凑的指尖形态使 TacTip 适用于灵巧操作研究与人机交互研究。
信号通路
柔性接触使皮肤形变
内部标记点随载荷位移
内置光电传感器捕捉形变场
视觉管线提取触觉特征
机器人策略将触觉用于行动
发展历程
2009
第一代 TacTip 在布里斯托机器人实验室问世,灵感源自人类皮肤的真皮乳头结构。
2026
TacTip Robotics 开发光电触觉传感器,为不同机器人系统提供定制服务。
Chorley et al., ICAR, 2009
合作伙伴
合作伙伴还在增加中。我们持续欢迎高校、实验室、产业伙伴与投资机构加入 TacTip 触觉生态。
悬停查看名称
...
更多合作伙伴加入中